上一篇聊了行业和公司会怎样变化。最后这一篇,我想说说个人:已经在具身行业的人、在大模型或 Agent 行业的人,以及还没入行但想做具身的人,各自可以怎么跟上。
一、已经在具身行业:以后更多是和 Agent 对接
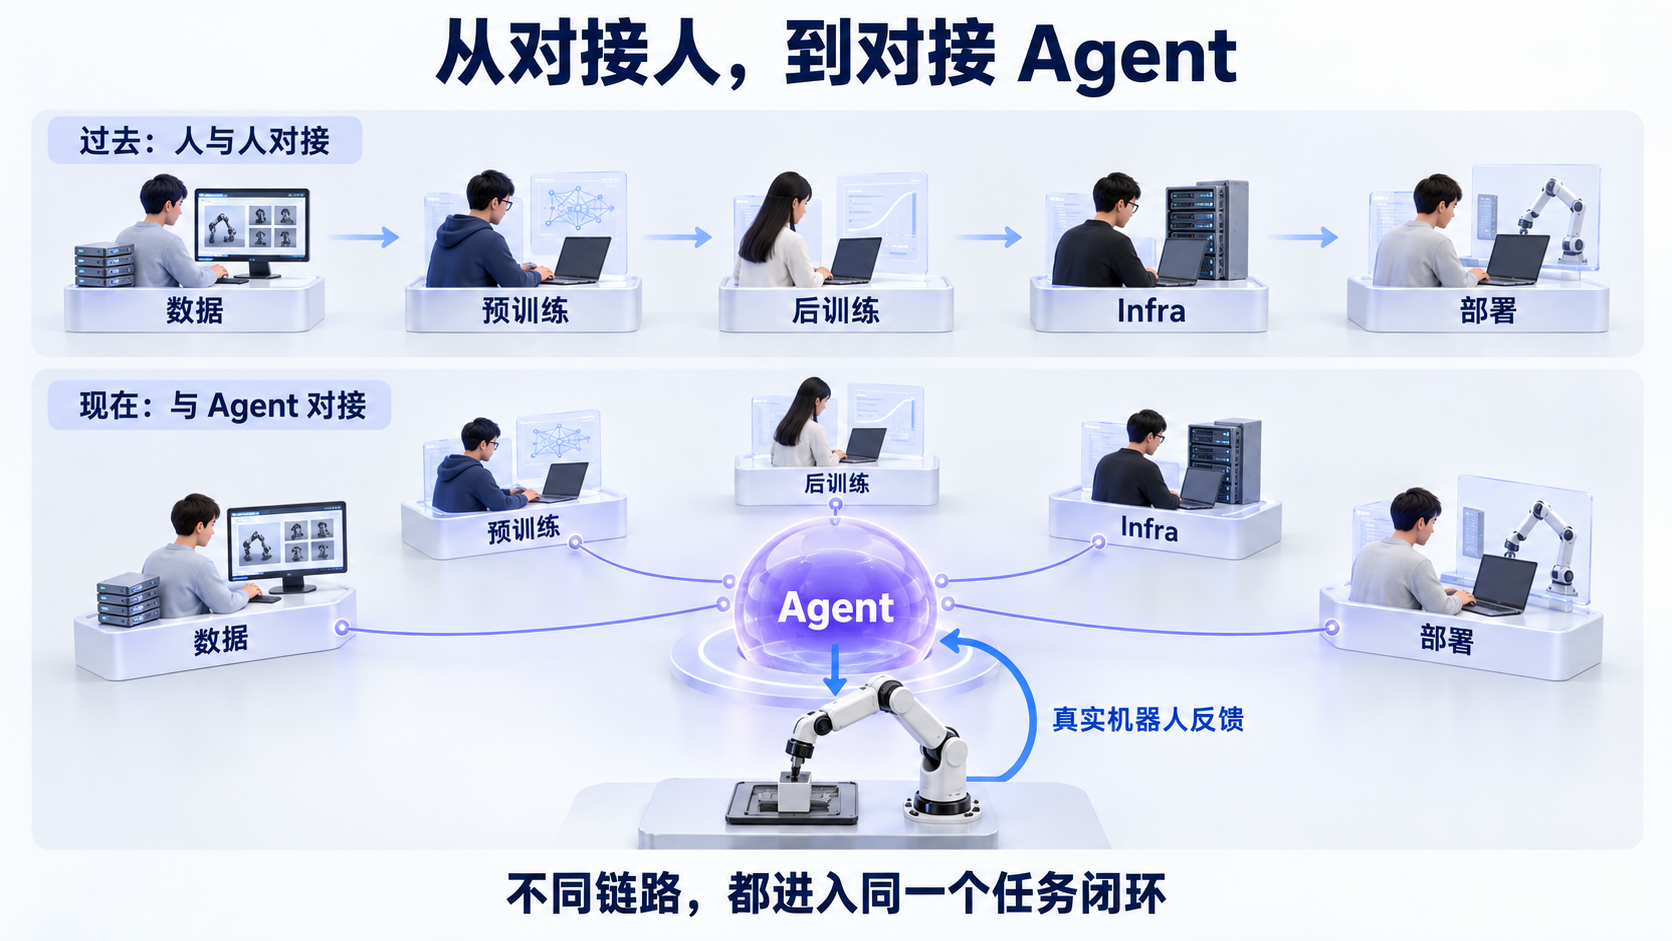
过去,数据、训练、Infra、部署和评估通常由不同的人负责。部署的人发现模型总是抓不好桌角的物体,就找数据同学补数据;模型重新训练后,再交回来测试。问题主要靠人与人沟通,一站站传下去。
具身 Agent 来了,对接的中心会变。Agent 能记录机器人做了什么、哪里失败,再把问题带回数据和训练环节。每个岗位都需要想:我的工作怎么交给 Agent 使用?Agent 给我的反馈,又该怎样改变下一轮工作?
做数据的人,要看 Agent 在哪些场景反复失败,再决定补什么数据。做预训练的人,要让模型能理解 Agent 给出的任务。做后训练的人,可以拿 Agent 找到的失败案例改模型,再交回系统复测。做 Infra 的人,要让模型和工具调用得更快、更稳,过程也记录得清楚。
做部署的人也一样。比如模型在真机上总是抓不稳桌角的物体,过去要整理录像和日志,再去找其他团队排查。现在需要把相机画面、机器人状态和抓取结果接给 Agent,让它能发现失败、尝试调整,并把反复出现的问题带回数据和训练环节。
这些岗位仍然需要专业的人。改变的是,大家不再只把成果交给下一个团队,而是让它进入一个能持续做任务、发现问题、再学习的系统。
二、已经在大模型或 Agent 行业:现在是跨过去的机会
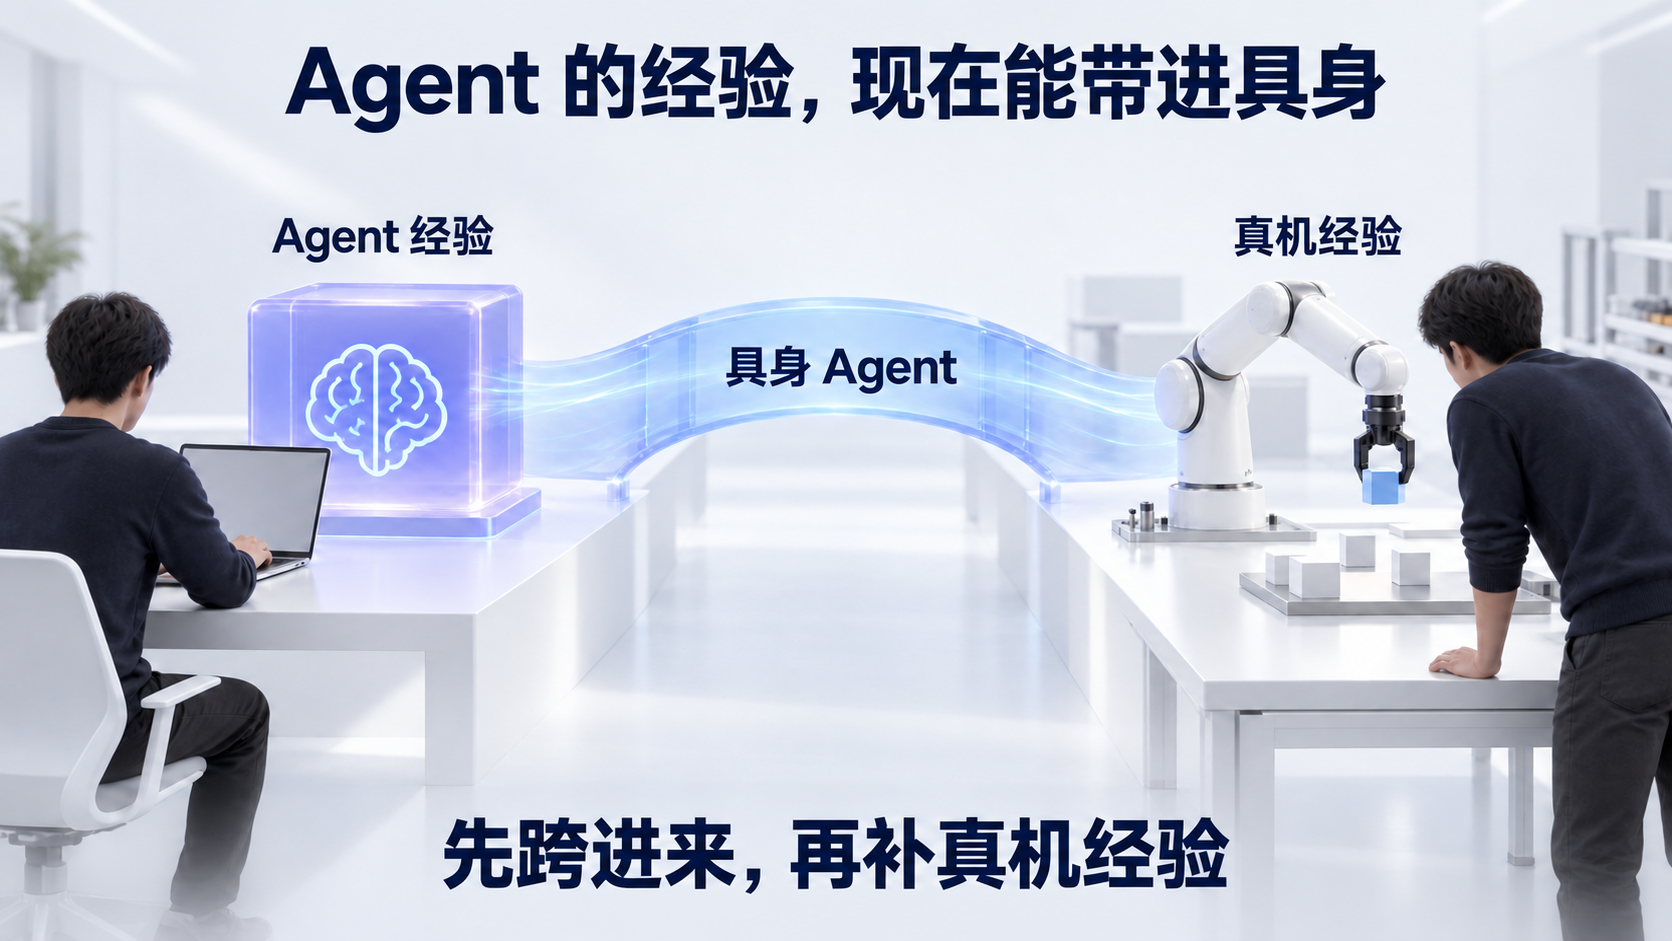
据我所知,大模型和 Agent 行业收敛得很快,机会越来越集中在头部。有些做 Agent 的人一直想去具身,但以前两边差得太远:一边主要在电脑里做规划和工具调用,另一边要面对机械臂、相机、控制和真机数据。想转过去,常常觉得原来的经验用不上,得从头学。
具身 Agent 改变了这一点。机器人仍需要具身模型和控制能力,但也开始需要 Agent 来理解任务、调用工具、检查结果。做 Agent 的人终于能把自己已经会的东西带进具身,而不是完全从零开始。这正是现在值得跨过去的原因。
当然,跨过去之后最需要补的还是真机经验。相机里看着能抓,机械臂实际未必够得着;看着夹住了,物体一动又可能滑掉。但不用等到把机器人全部学透才进入这个行业。具身 Agent 刚起步,很多团队也在摸索。我觉得现在对跨领域的人还有一定容忍度:先进入一个有真机、有任务的团队,用上自己的 Agent 经验,再边做边补机器人这部分。
三、还没入行,但想做具身:现在就可以开始
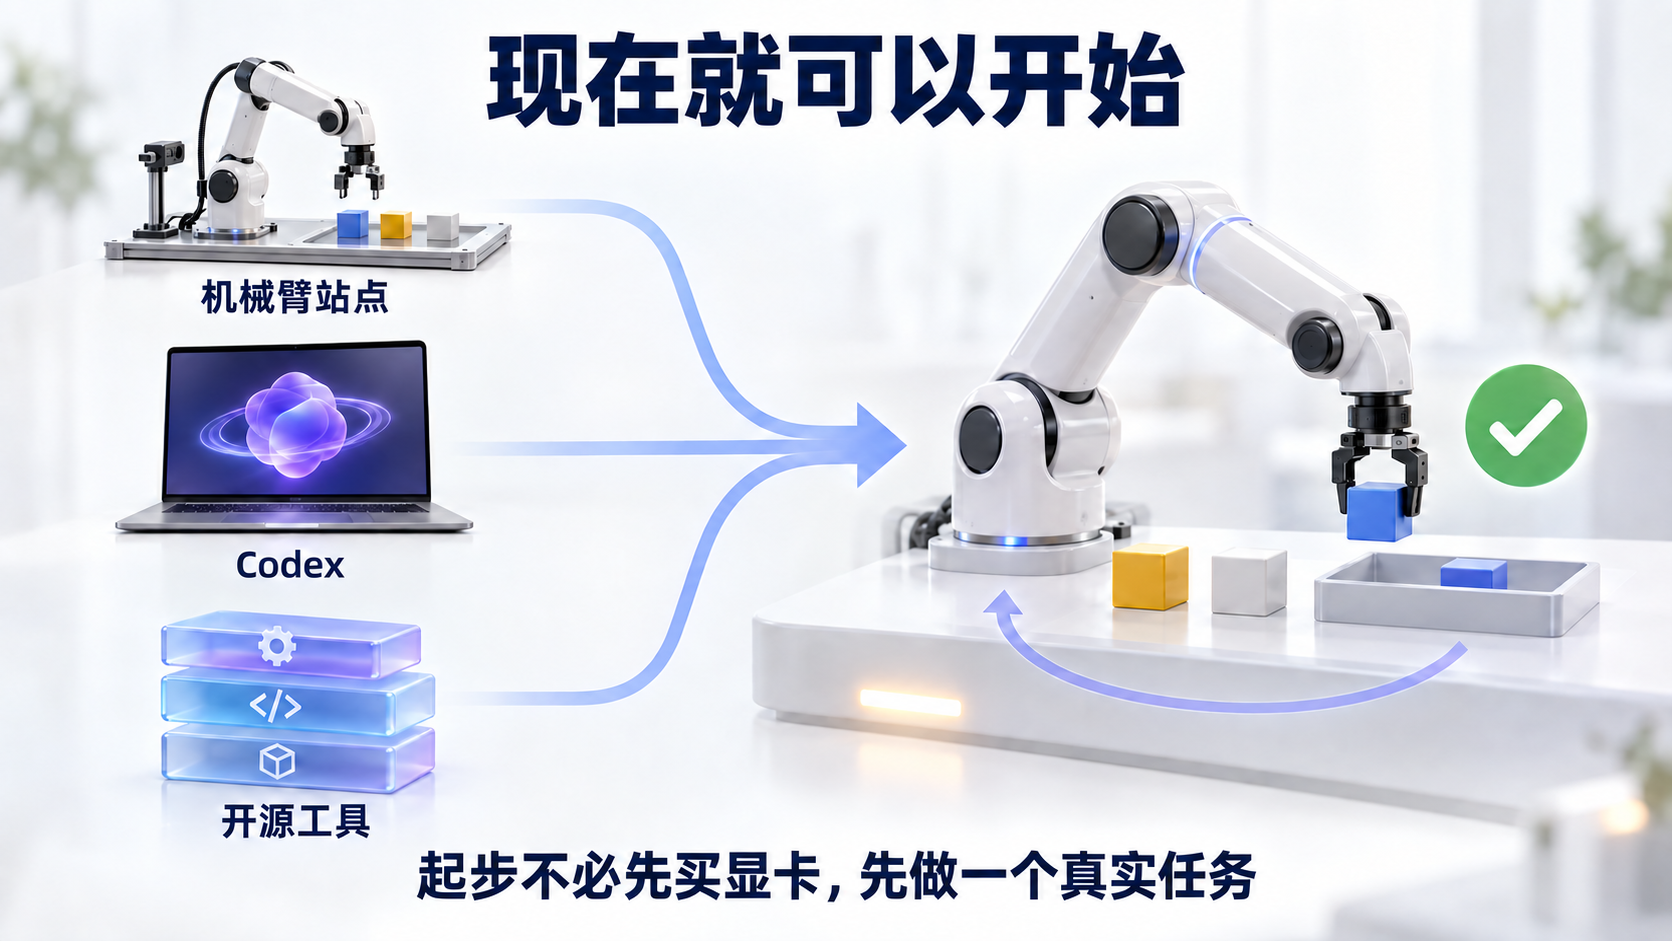
如果你还没入行,现在是个挺好的时间点。第一,起步门槛低了。从具身 Agent 入手,不用先买显卡训练自己的大模型。有一处能操作机械臂的站点,用 Codex 接上社区已有的开源工具,就可以开始尝试。
第二,这条路刚起步。怎么把 Agent 真正用到机器人上,大家都还在摸索。我觉得在这件事上,新人和已有团队仍站在相近的起跑线上;现在动手,有机会做出自己的新东西。
第三,成果很容易展示。做出一个有趣、能跑起来的真机 Demo,就是最好的简历名片。别人能直接看到你让 Agent 和机器人一起完成了什么,比在简历上列一串技术名词更有说服力。
尾言
每一次技术浪潮都有机会,也有挑战。很难提前知道哪条路最后会赢,但去了解、去实践,总不会错。
我最近也在尝试 GPT-6 Astra 的能力边界和不同 Harness 的做法。后面会继续分享实践中发现的资源、开源项目,以及自己的新尝试。
聊聊这篇文章